当 Physical RSI 走向生产:现实不能跟着模型试错。
持续进化的具身智能,需要一条稳定的运行边界。
LAGRANGE · Physical Agent Infra
构建物理世界的智能操作系统,让具身能力在实践中持续进化。
以 Agentic OS 协同智能决策与稳定执行,以 Physical RSI 将现场反馈转化为经过验证的能力改进。
以拉格朗日为支点,连接模型与设备、具身能力与真实场景,让前沿技术走向真实应用。
场景实践
让机器人进入既有工序,与现场设备协同工作。
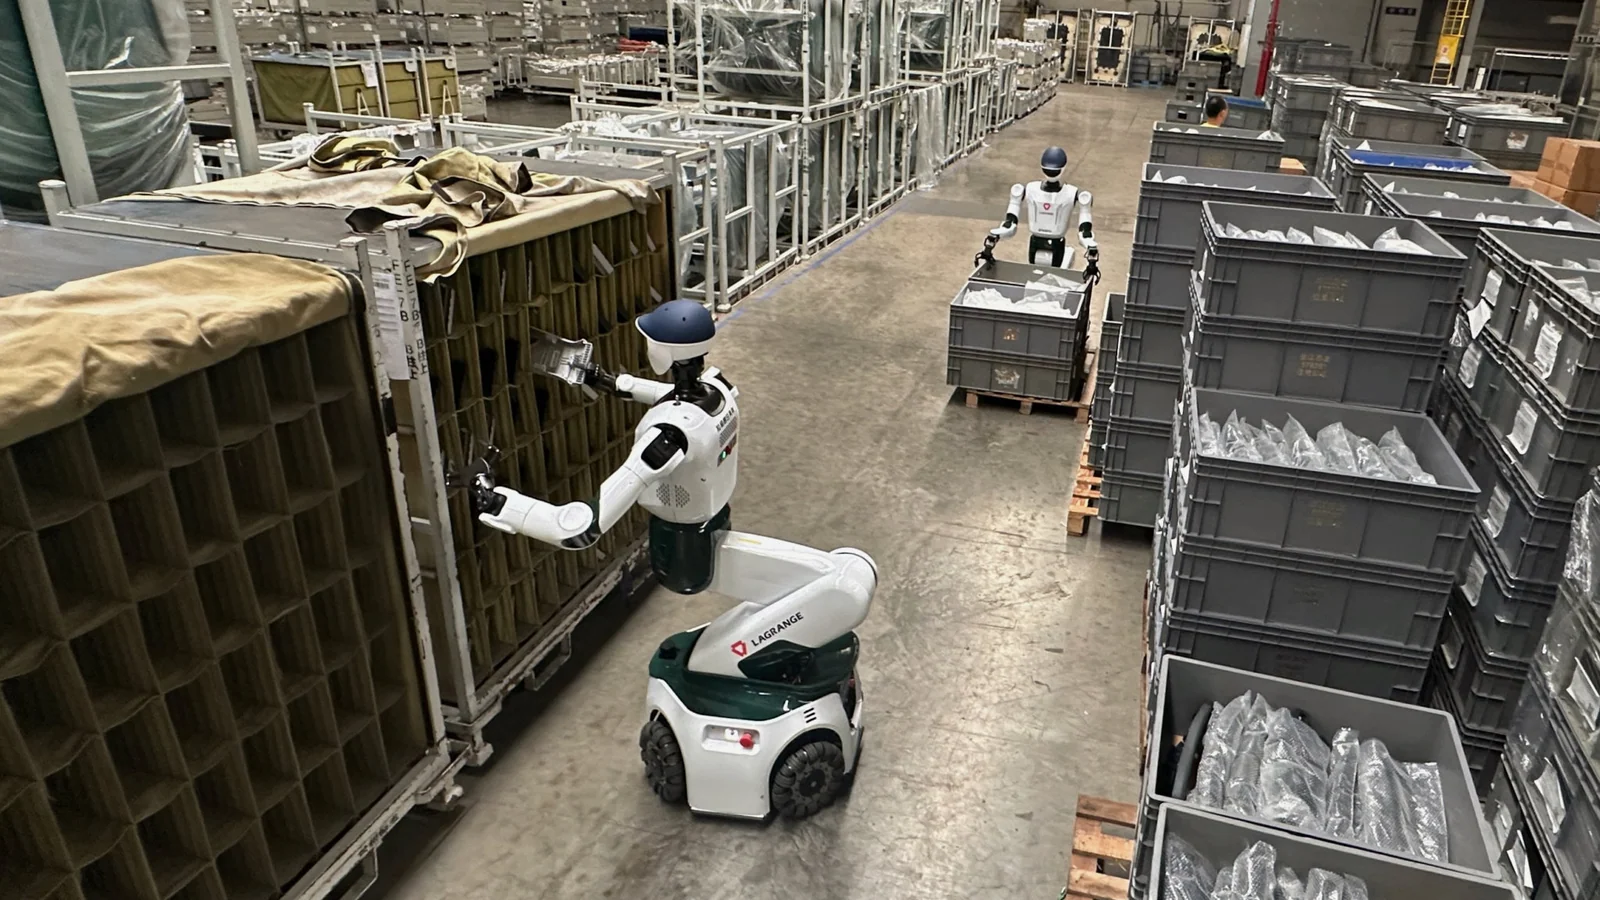
从真实项目出发,让机器人进入既有工序,先把边界清晰的生产任务稳定完成。
进入真实场景
Physical RSI
以真实任务驱动模型与系统协同改进,让经过验证的新能力持续回到现场,形成 Physical RSI。
阅读技术立场任务、设备与业务流程
状态、异常与人工介入
模型与软件系统协同改进
仿真、在环与真实场景验证
版本发布、回滚与跨场景复用
任务编排 · 设备协同 · 状态管理 · 异常恢复
承接任务执行、运行证据与能力部署Auto Research · Auto Engineering
基于运行反馈,产生改进候选并开展实验验证记录拉格朗日的探索与进展。
持续进化的具身智能,需要一条稳定的运行边界。
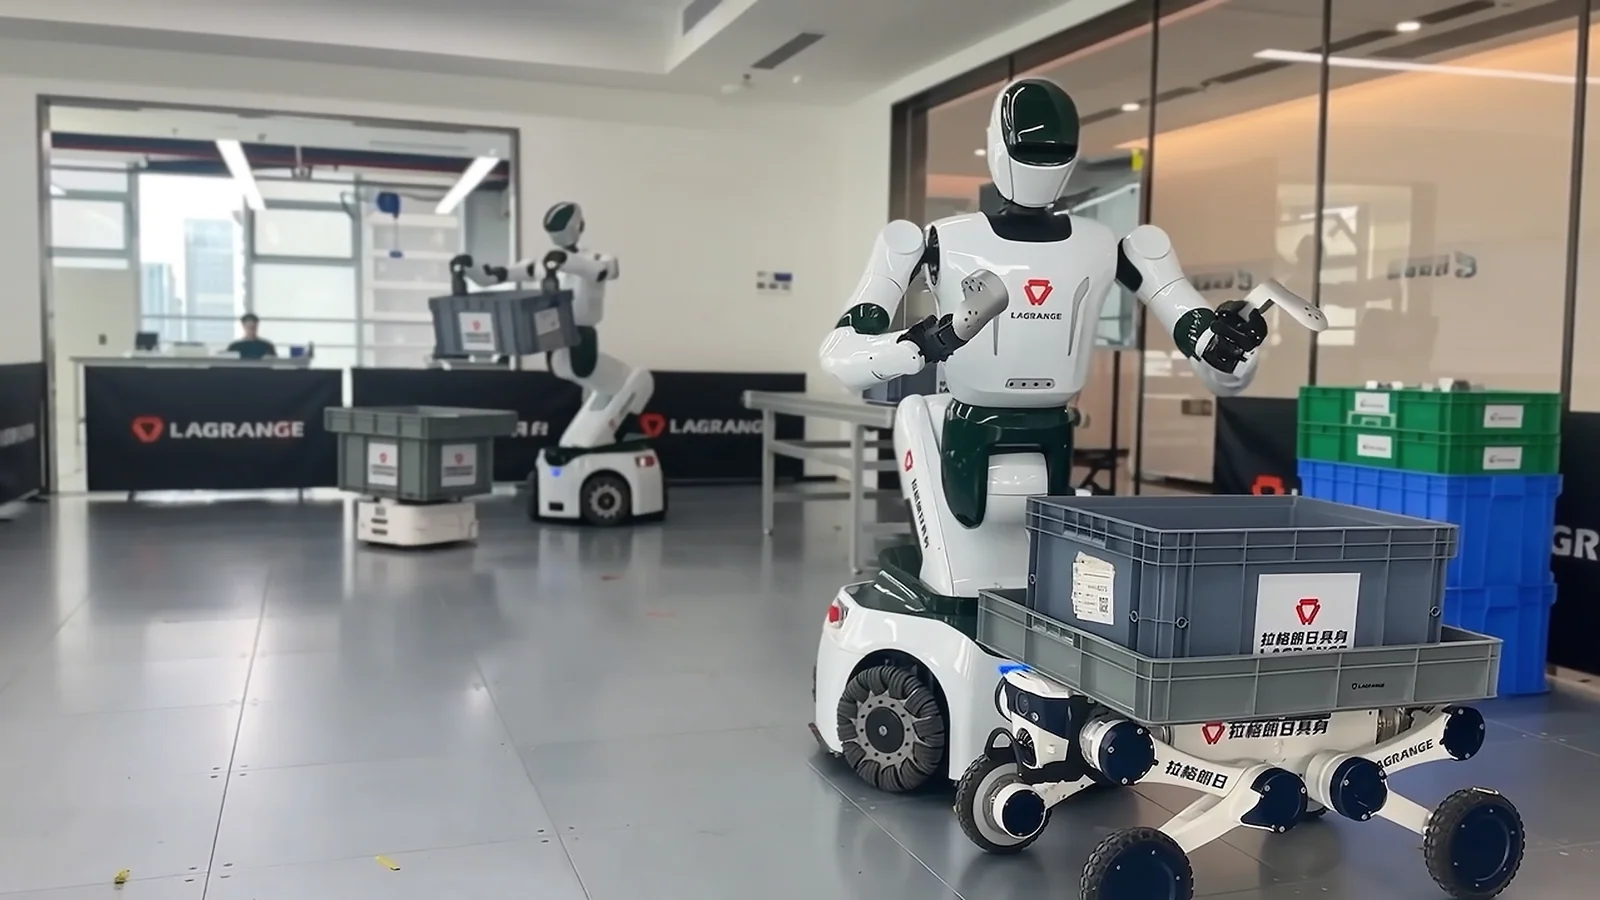
从单机动作到跨设备协同,让一项生产任务真正完成。
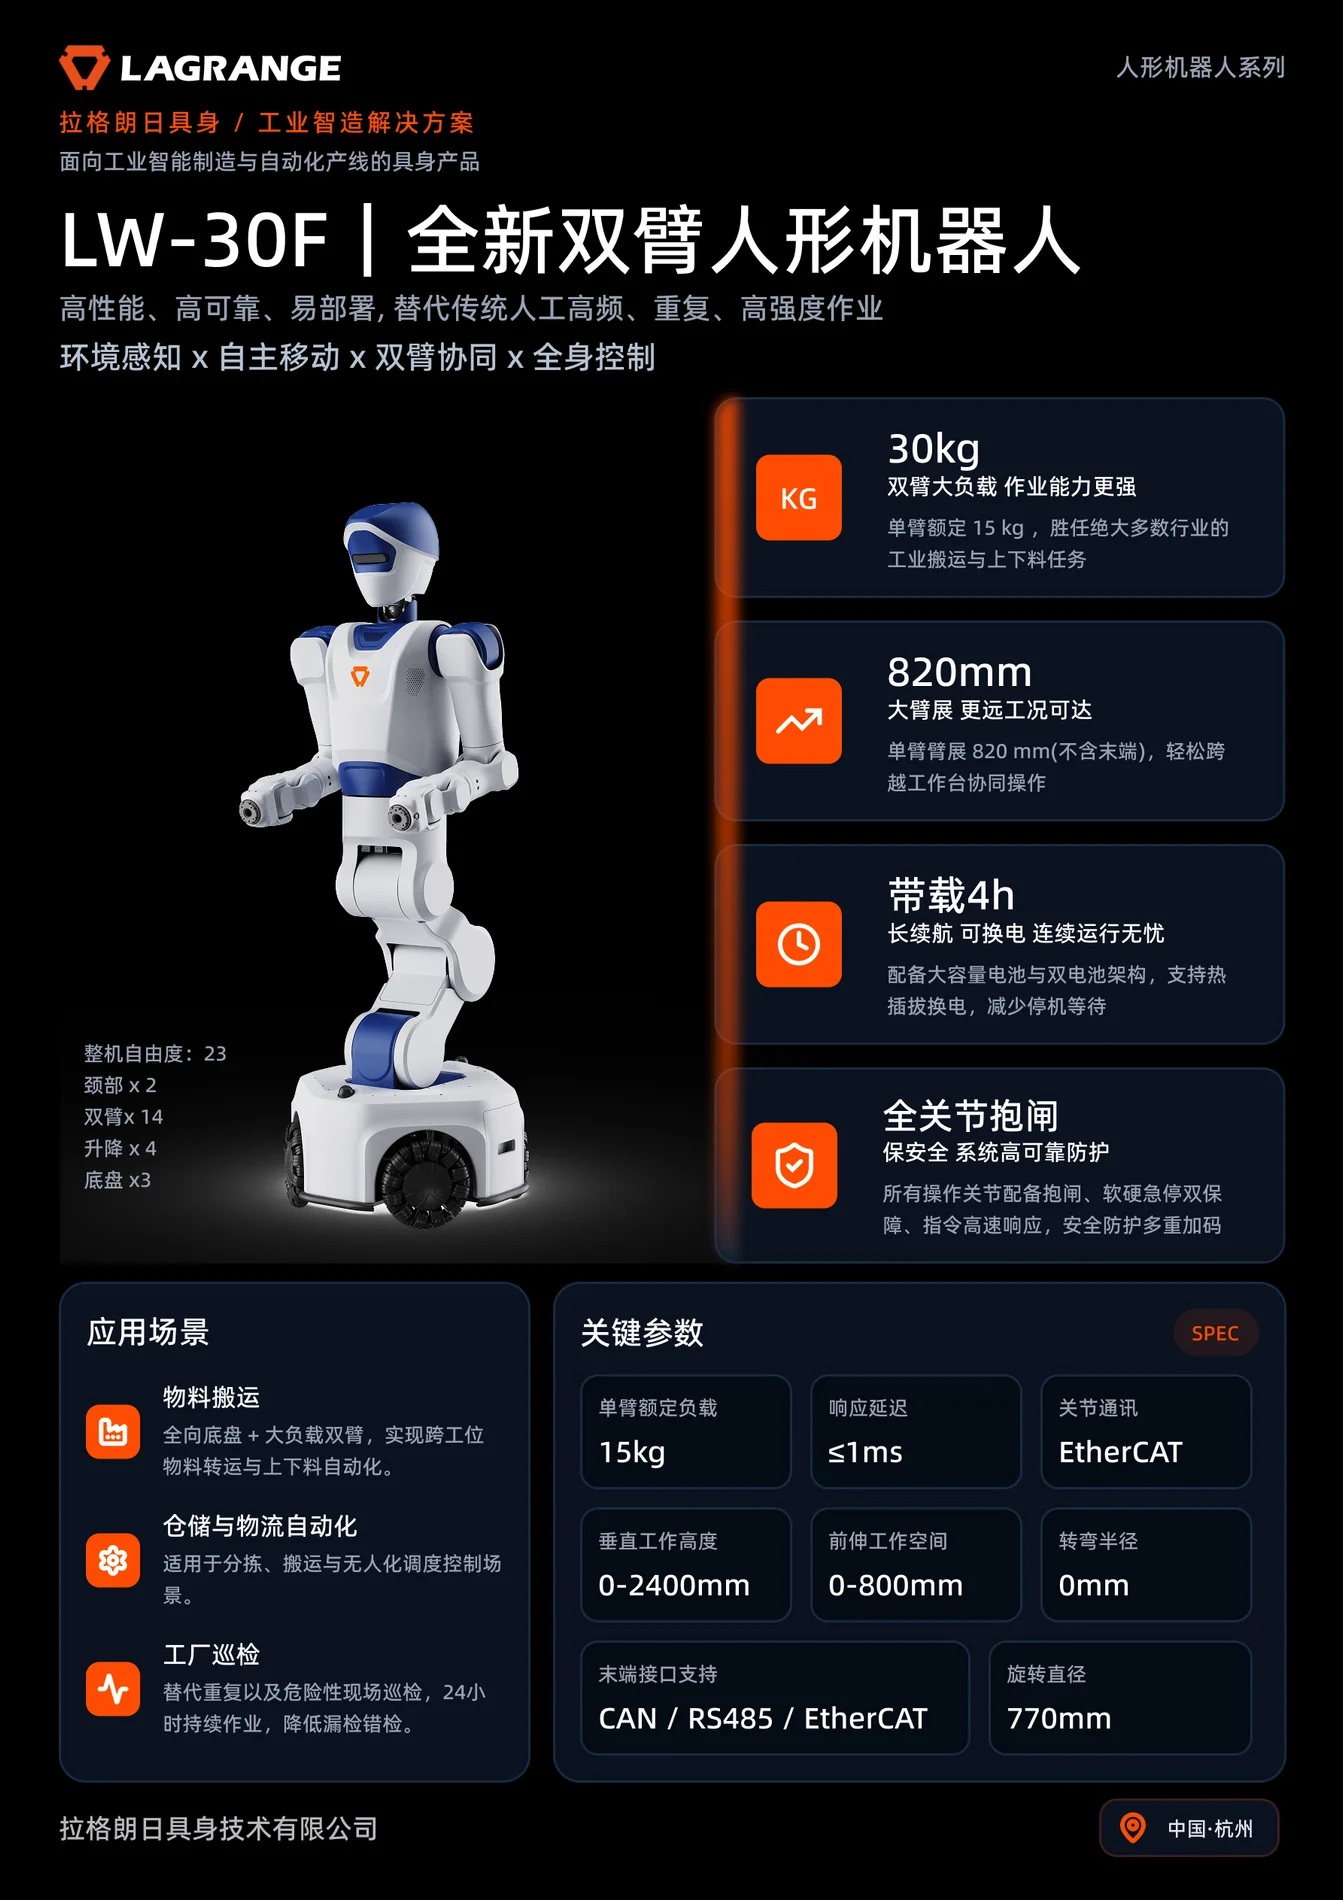
额定30公斤大负载,4 小时带载续航;面向工业现场的搬运、上下料与多工位作业。
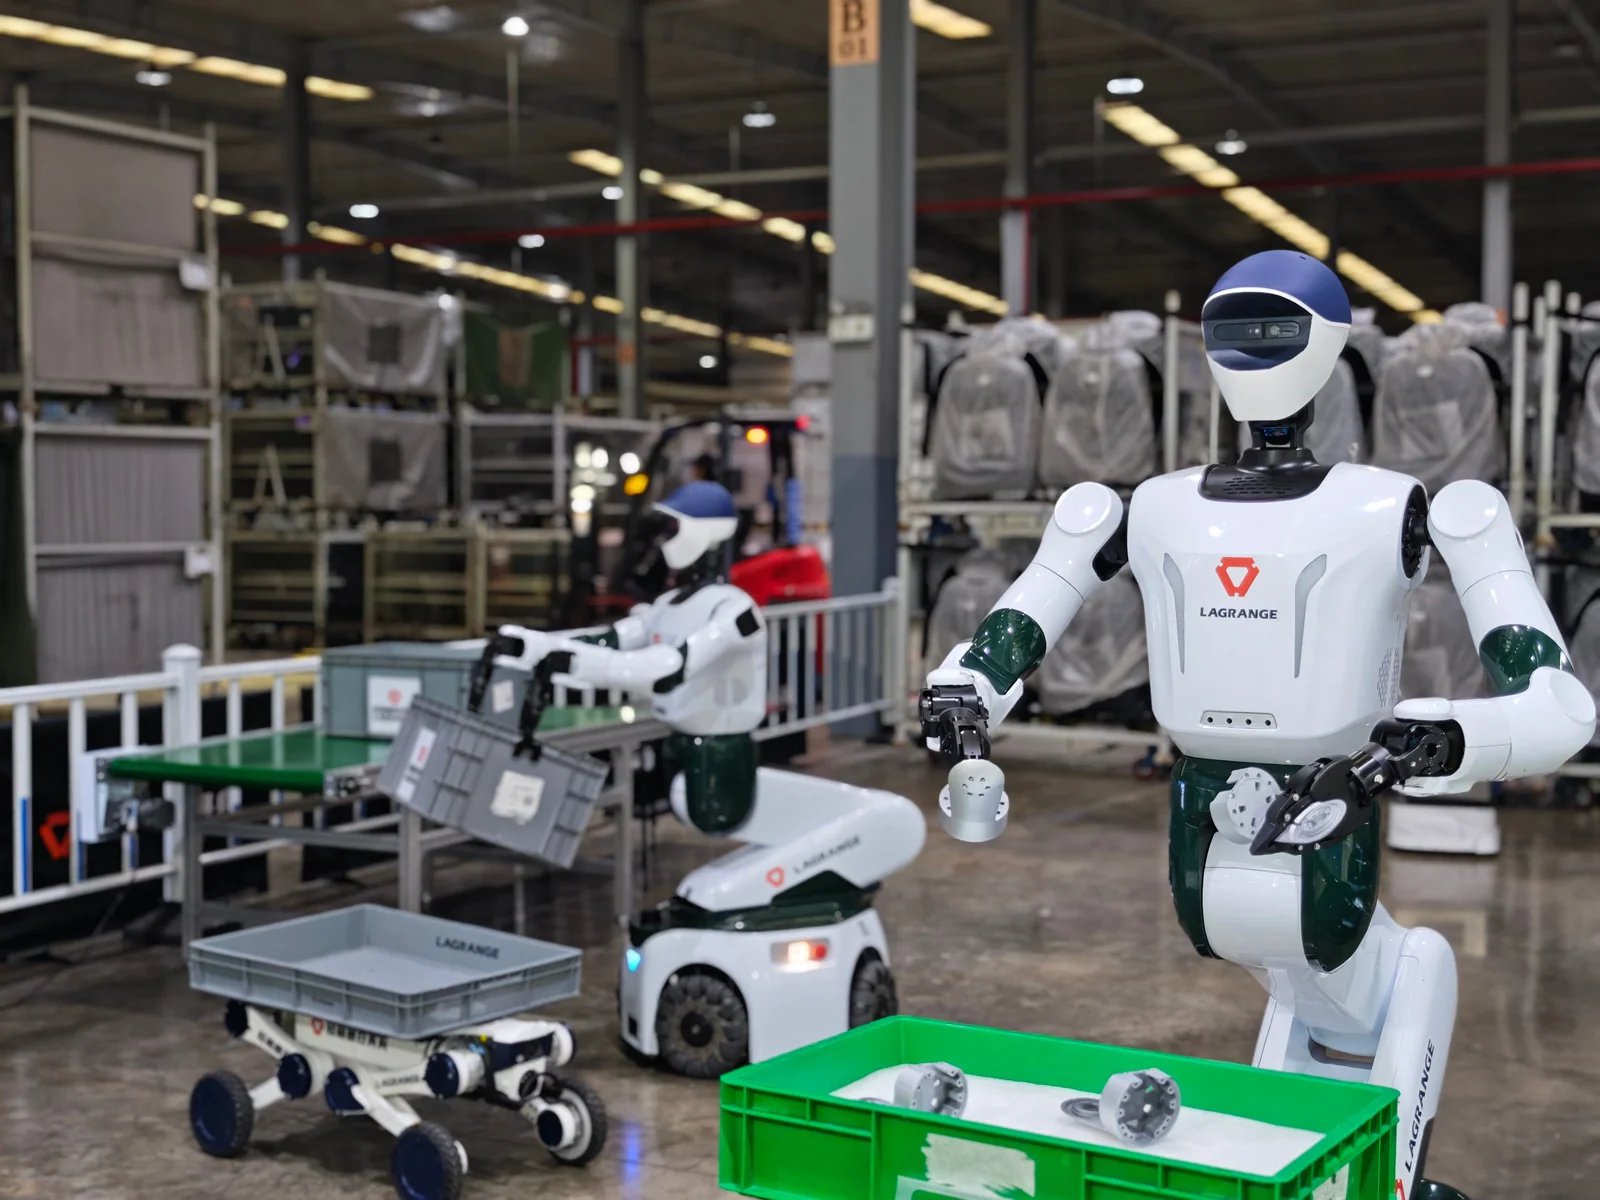
从汽车物流产线出发,探讨多机器人协同、工序重构与任务闭环。