Agent 正在快速进入具身智能,也正在被迅速泛化。大模型能理解指令、调用机器人技能,往往就被描述为 Agent 已经进入物理世界。但在真实工厂,调用发生不等于任务完成:设备回执不等于现场结果,单机动作跑通也不等于跨设备、跨流程的生产链路能够闭环。
拉格朗日认为,物理世界中的 Agent,真正的分水岭不在于会不会调用机器人,而在于能否根据环境反馈持续观察、验证和修正,处理异常并继续推进,直到业务目标得到验证。
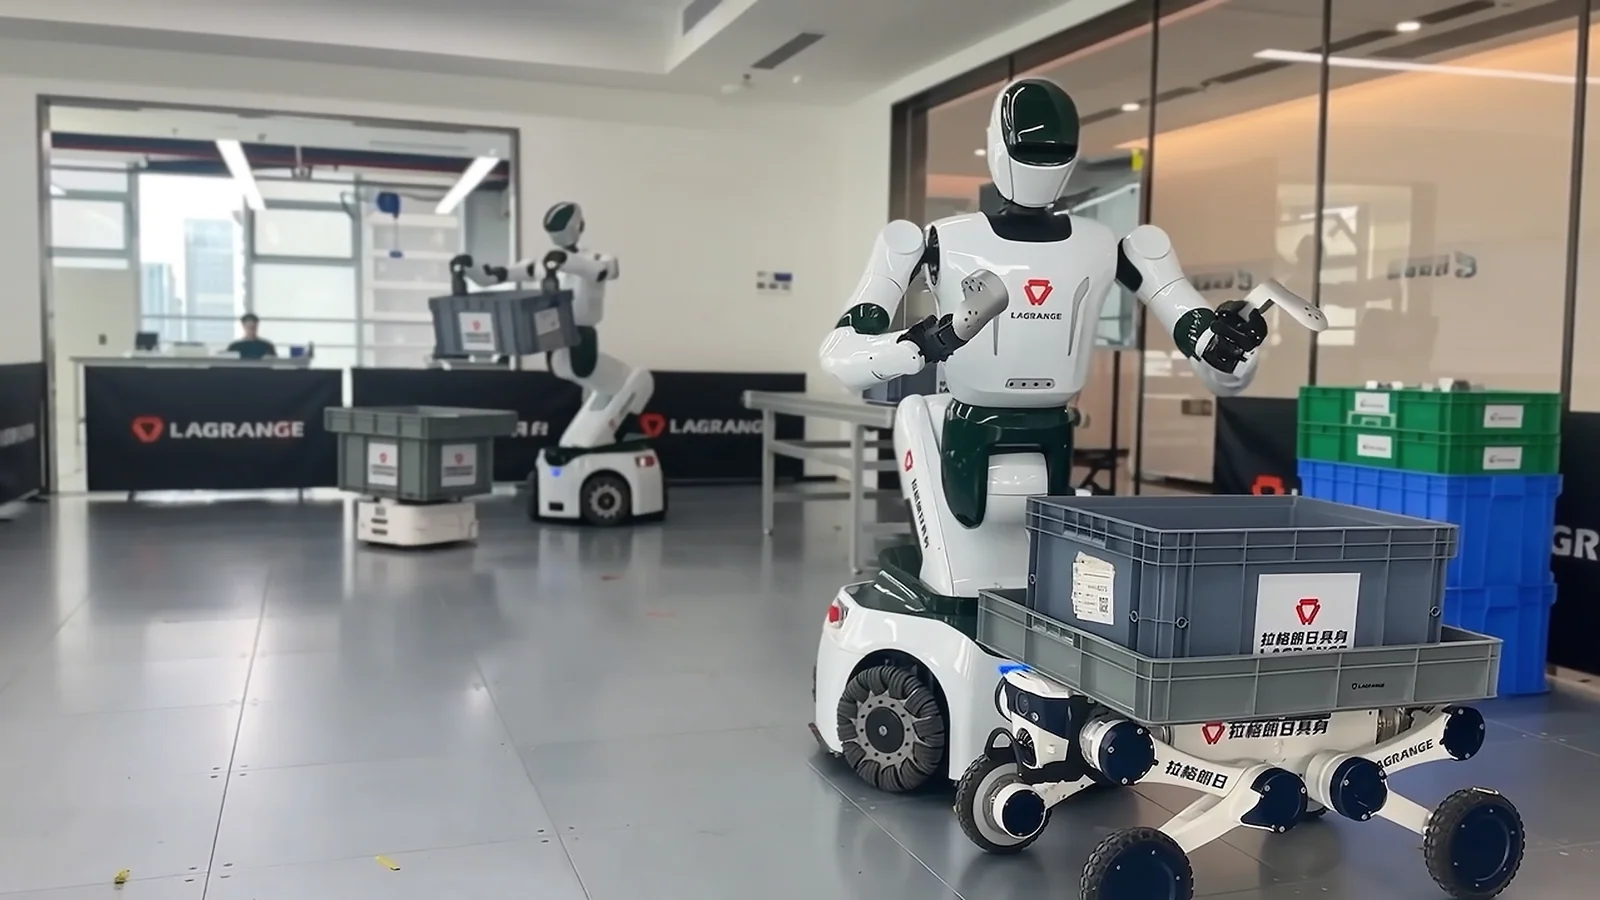
围绕汽车物流工厂场景,杭州拉格朗日具身技术有限公司通过自主研发的 Agentic OS,跑通了真实环境中的 Agent 任务闭环:真实工厂业务被拆解为可计算、可验证的场景切片,现场数据用于模型训练、技能形成和效果验证;移动、感知和操作技能连同设备状态与安全约束接入系统后,**Agent 围绕任务目标,在“理解场景—组织技能—观察结果—判断偏差—恢复或继续”的循环中推进执行。**过程中的现场状态、异常、人工介入和恢复结果被持续记录,为后续系统优化沉淀数据和经验。
这意味着,机器人能力开始从单点演示走向完整生产任务链路。不同设备不再只是运行彼此孤立的程序,而是围绕同一个业务目标共享任务状态、执行结果和上下游信息。
从工位适配到工艺重构
当机器人能力从单点动作走向完整任务链路,问题就不会只是让机器人适配既有工位。现有工位、工具和操作流程大多围绕人的身体结构与作业习惯设计,即使机器人具备移动、感知和操作能力,也往往只能承担其中边界清晰、对柔性要求较低的局部环节。因此,限制机器人落地的不只是模型能力,也包括工艺划分、设备布局和生产组织方式本身。
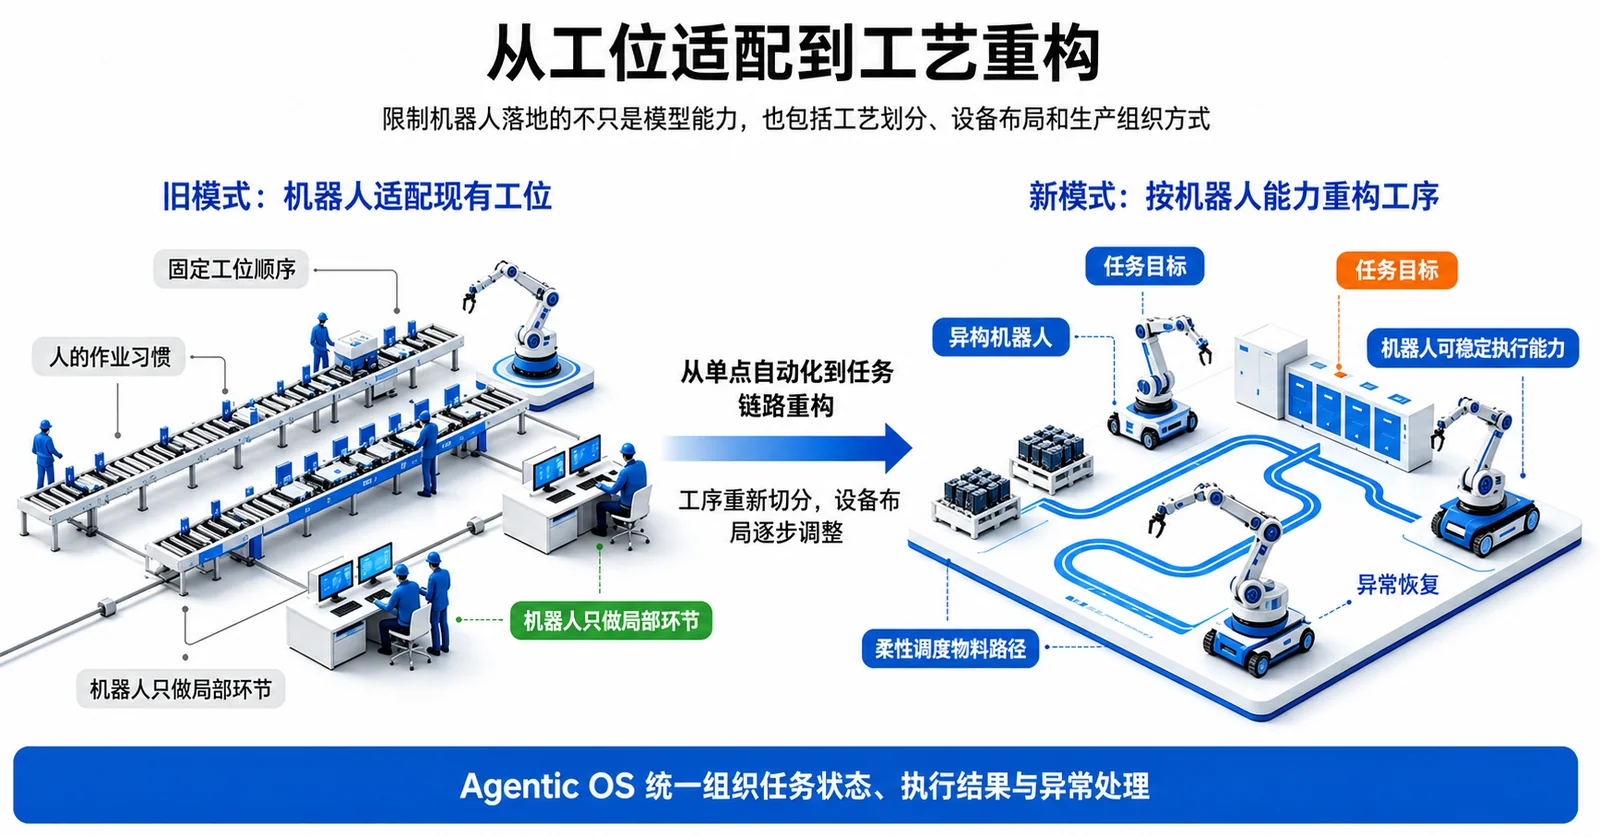
制造业的电气化已经证明了这个规律:工厂最初只是用电机替换蒸汽动力,生产率几乎没有变化;直到设备布局和工艺围绕电力重新组织,现代工厂才真正诞生。拉格朗日的判断是,具身机器人正在推动同一量级的生产体系重构,而这一次的关键变化进一步发生在软件层:工业系统将逐步从“以设备为中心”走向“以任务为中心”——工序按机器人可稳定执行的能力重新切分,部分原本固化在输送线和厂房布局中的物料路径开始成为可由软件配置的调度变量,异构设备也可以围绕任务动态组织,而不再完全受固定产线顺序约束。
拉格朗日因此关注的不只是把机器人接入现有工位,而是从业务任务出发,重新定义工序、设备能力和协作关系,再通过 Agentic OS 统一组织任务状态、机器人技能、执行结果与异常处理。更现实的演进路径并非一次性拆掉现有产线,而是新建产能逐步采用机器人原生的工艺设计,存量产线渐进改造,并长期保持“专机保障节拍、具身机器人提供柔性、调度系统统一协同”的混合形态。
让 Agent 在真实环境中完成闭环
工艺与生产组织需要围绕机器人能力重构,承载这些任务的软件系统也需要随之变化。随着机器人本体、VLA、世界模型和运动控制能力的成熟,**具身智能产业的竞争正在从“机器人能完成什么动作”,走向“机器人能否在持续变化的环境中把一项业务任务真正做完”。**训练数据和模型能力决定了 Agent 能否理解环境与任务;把一项业务任务在真实环境中做完,还需要 Agent 在现场反馈中持续执行、验证和修正,直到业务目标达成——这构成了面向物理世界的 Agent Loop,也是模型之外必须解决的一层系统工程。
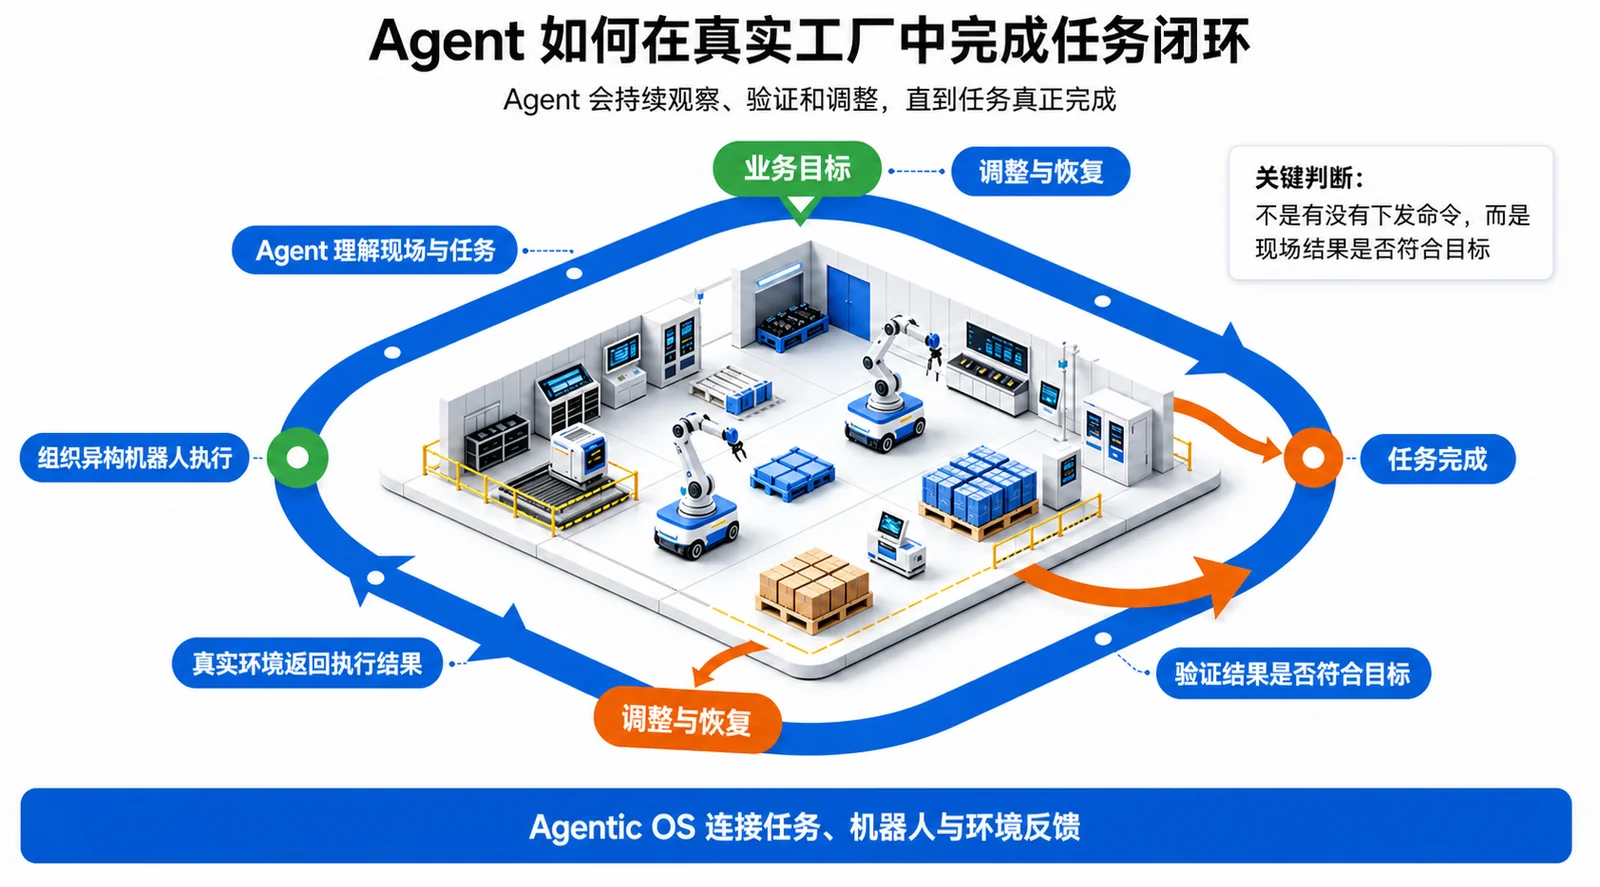
Agentic OS 是这一 Loop 的运行基础:它为 Agent 提供统一的环境状态、机器人技能、安全边界、运行记录和人工接管机制。任务是否完成,不看“命令是否下发”,而看现场结果是否被验证。异常发生时,Agent 需要在安全约束下诊断、重试、切换能力或请求人工接管,并从中断处继续任务。每次成功、失败和恢复过程都被记录为可复盘的任务记录,为后续优化规则、恢复策略和 Skill 提供依据。
为什么是拉格朗日
拉格朗日构建 Agentic OS,并非始于抽象的软件概念,而是源于一支兼具端云 Agent 系统建设与工厂真机交付经验的复合型团队。技术侧,核心成员曾在华为、字节跳动、阿里巴巴、商汤等企业参与千亿参数大模型训练、端云协同 Agent 架构演进,并拥有超千台机器人部署、多个工厂机器人 POC 和真实物理设备量产落地经验;产业侧,团队具有整车、汽车三电和半导体背景,曾推动相关业务从零发展至数百亿元规模,并参与十余家汽车工厂设计建设及数百家供应商体系管理。
这种技术与产业经验的交叉,使拉格朗日没有从“让一台机器人完成更多动作”出发,而是从“如何让一项生产任务跨越业务系统、Agent 与异构设备,直至结果被验证”定义问题。公司因此从第一天就围绕任务闭环建设系统,把环境状态、设备能力、执行结果、异常恢复和人工介入纳入同一条运行链路,并将真实交付沉淀为可复用的系统能力。
从真实物流场景走向规模化复制
物流工厂场景拥有明确的业务任务,同时设备类型多、流程链路长、现场状态变化频繁,是验证 Agentic OS 的重要起点。此次验证是拉格朗日 Agentic OS 的第一批系统级物理任务实践。
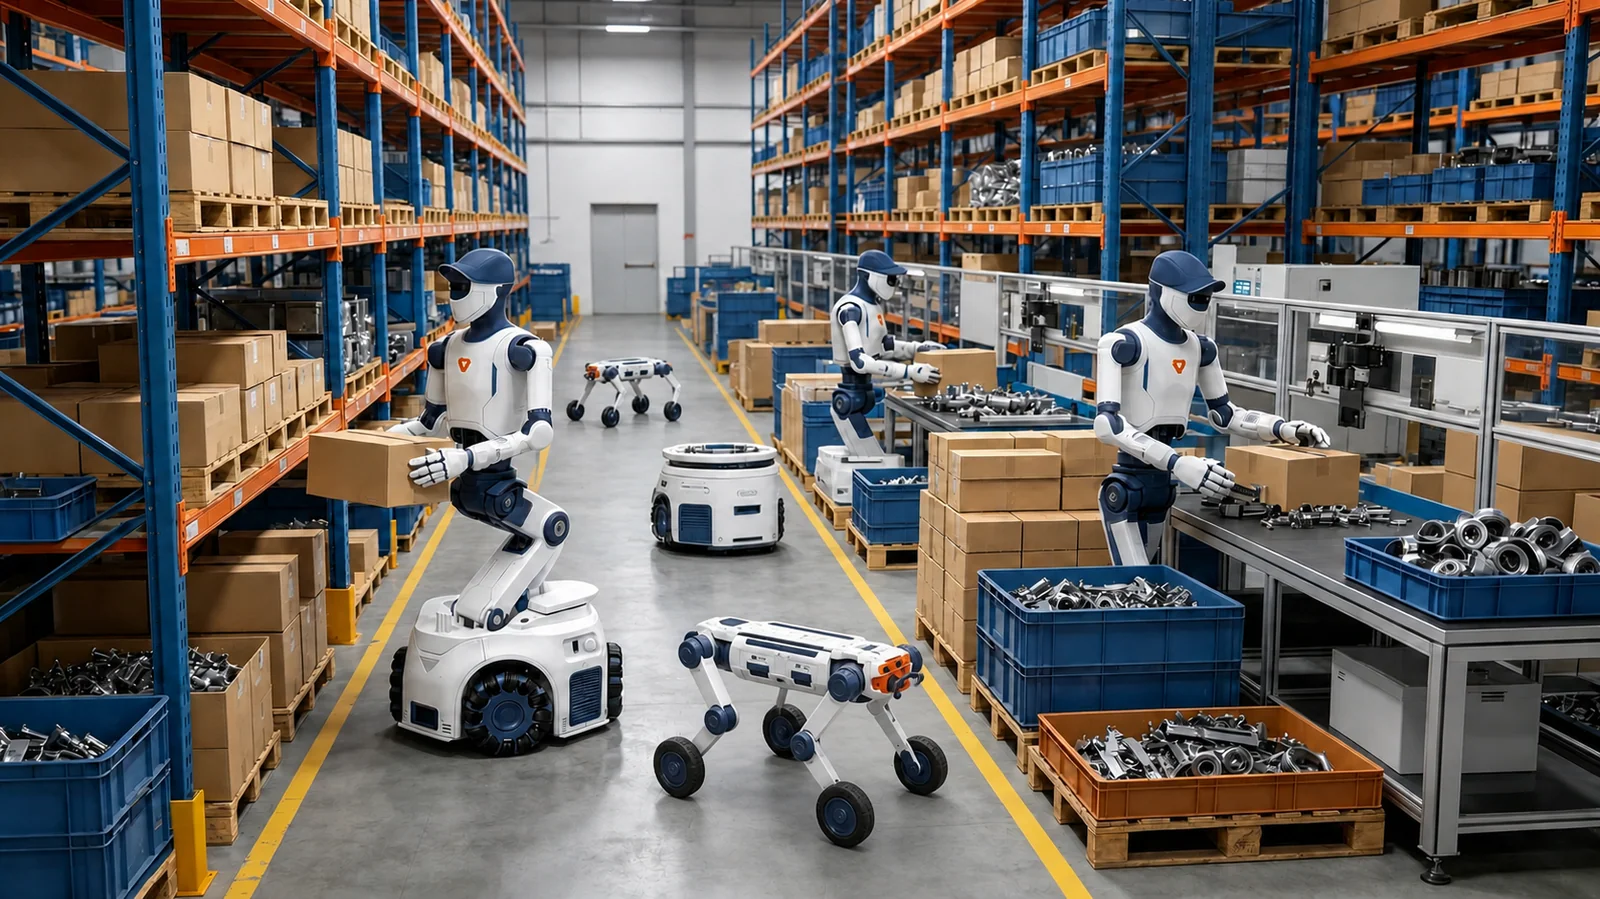
传统机器人项目往往把流程、接口和异常处理经验留在项目代码与现场人员手中,换一个设备或场景就要重新开始。拉格朗日希望通过 Agentic OS,把验证过的设备能力、流程配置和处理方式沉淀为可复用的 Skill 与系统组件,让一次交付成为下一次交付的起点。这不仅是 Physical AI 从单点验证走向规模化复制的基础,也让真实任务持续驱动系统自我改进,构成 Physical RSI 的起点。
当所有人都在讨论 Agent 能做什么的时候,拉格朗日选择走进工厂,去回答一个更难的问题:
Agent 能在物理世界里,真正把一件事做完吗?
我们的答案,正在一个个真实的工厂场景中,被逐步验证。