「LW-30F」聚焦工业
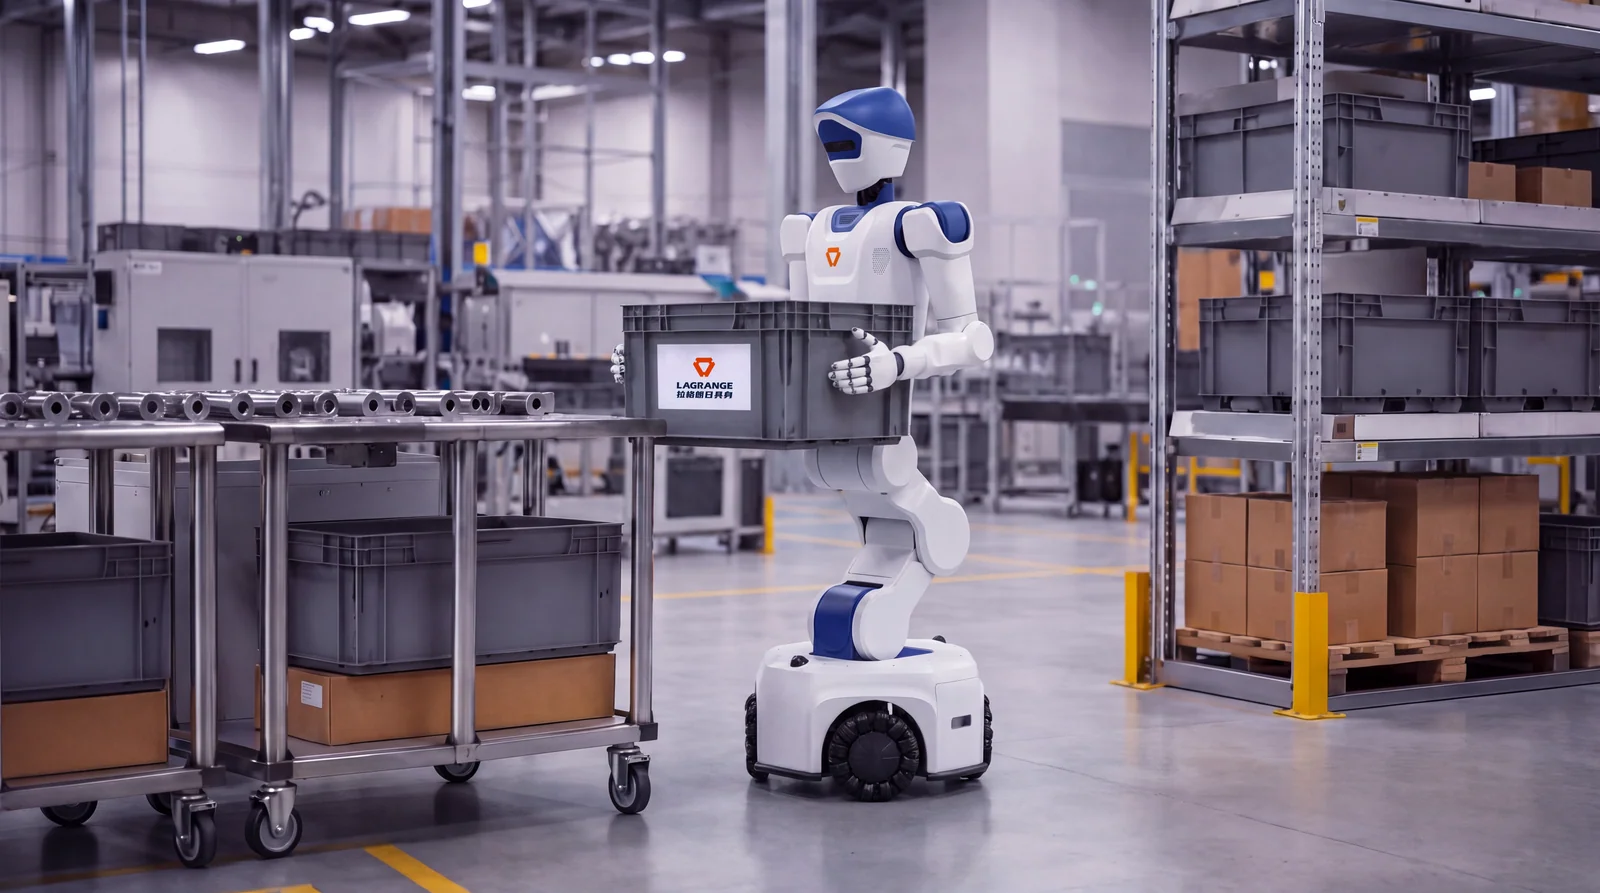
拉格朗日面向工业场景,匠心打造轮式工业人形机器人 LW-30F,助力搬运、上下料、码垛、分拣和装配等高强度、高动态、高重复性工序实现柔性自动化。
面向真实工业工序
仓储货架物料存取、零部件拣选;机床上下料、多工位工件转运;线边物料补给、工作台成品下料,以及工厂巡检。
一机多用,四项核心价值
- 柔性
- 覆盖多个工位,无需大规模改造产线,快速部署。
- 效率
- 减少人工搬运与物料等待,快速补能降低停机时长。
- 安全
- 区分故障等级,分级停机,减少不必要的停线损失。
- 成本
- 一机多用,替代多台机械臂,降低自动化投入。
尽览产品高性能
额定30公斤大负载
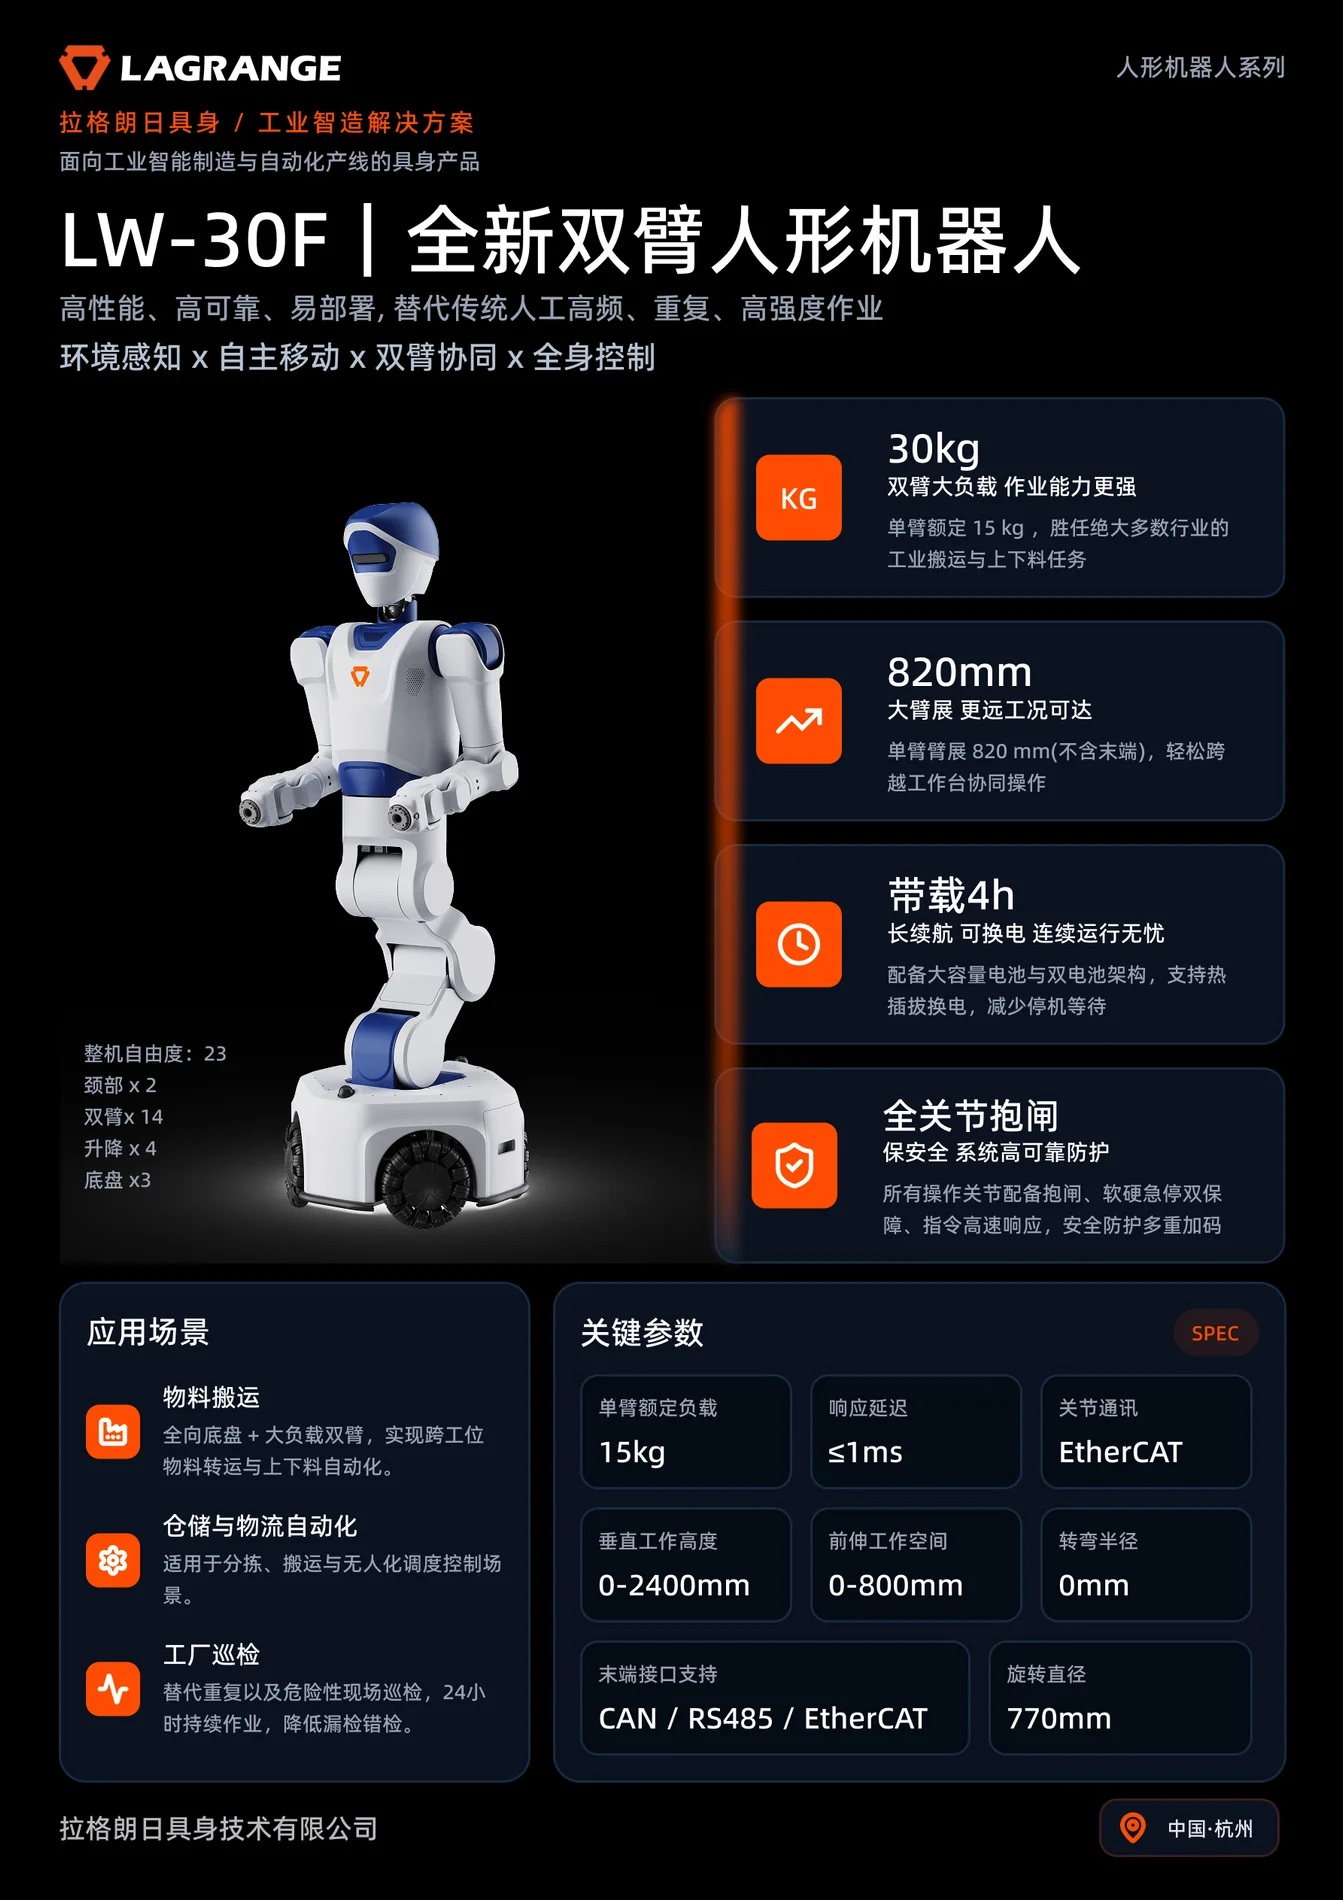
双臂负载可达 30 kg,单臂额定负载 15 kg。高扭矩一体化关节模组支持机器人在工厂带载连续作业,面向工业搬运与上下料任务。
4 小时带载长续航
4 小时带载续航,大容量电池结合双电池架构、自动充电与热插拔换电,支持长时间作业与快速补能,减少产线停机等待。
820 mm 大臂展
单臂臂展 820 mm(不含末端),最高垂直作业高度 2400 mm,前伸工作空间 0–800 mm。升降结构与腰部回转配合,覆盖工作台、货架与跨工位作业。
整机 23 个自由度,采用全身关节协同控制方案,搭载 EtherCAT 高速总线,响应延迟 ≤1 ms。全向移动底盘支持原地转向,转弯半径 0 mm、旋转直径 770 mm;末端支持 CAN、RS485 与 EtherCAT 接口。
系统安全设计
所有操作关节配备抱闸,断电或紧急停机时锁定,减少手臂下坠带来的损失。硬件级急停通过安全硬件执行动力侧切断。
双臂全关节配备力传感器,实时监测接触外力,按异常等级执行不同停止策略,减少不必要的停线损失。
人员拍触机器人后,机器人停止当前动作,双臂抱闸保持姿态。
实机演示
拉格朗日具身技术
继续阅读